- Hellingssensorer
- Teknologi
Teknologi for hellingssensorer
Det «elektroniske vateret»
De fleste hellingssensorene (også kalt vippesensorer) som finnes på markedet i dag, er utstyrt med et flerakset MEMS-akselerometer (MEMS = mikroelektromekanisk system).
Denne typen måleceller er svært små, presise og robuste samt slitasje- og vedlikeholdsfrie.
Enkelt forklart består en MEMS-målecelle av to hovedkomponenter: én bevegelig elektronisk del og én fast mekanisk del.
Den bevegelige indre delen, som består av en prøvemasse (seismisk masse), er utstyrt med elektroder langs ytterkanten og er opphengt med fjærelementer.
Den faste ytre delen av målecellen er også utstyrt med slike elektroder.
Elektrodene som er plassert med minimal avstand mellom seg, danner en «kam».
Når sensoren er i horisontal posisjon, er sensorens z-akse vanligvis parallell med jordvektoren. Verdien er dermed «absolutt» null.
Hvis sensoren vippes i én retning, vil den bevegelige massen inni og elektroden dens endre posisjon i forhold til den faste elektroden.

Detaljvisning av en MEMS-celle
- Bevegelse (= akselerasjon)
- Kamelektroder med ca. 1,3 µm avstand mellom hverandre
Den resulterende endringen i kapasitans mellom disse to elektrodene registreres av målecellen og brukes til å beregne den endelige vinkelverdien.
VIKTIG!
Hver hellingssensor leveres fra fabrikk med absolutt kalibrering.
Referansen som brukes, er gravitasjonsvektoren, dvs. tyngdeakselerasjonen, 1g (= 9,81 m/s²).
Hvis en måleakse på sensoren er parallell eller sammenfallende med jordvektoren, kan ingen vinkelmåling finne sted; sensoren mangler orientering i denne posisjonen. Som følge av dette er direkte vinkelmåling (rotasjonsdeteksjon) rundt den vertikale referanseaksen (giringsvinkel) ikke mulig. Giringsvinkelen kan imidlertid beregnes indirekte via en ekstern PLS.
Se «Tilleggsfunksjoner for den dynamiske hellingssensoren [JDxxxx]».
Vinkeldefinisjoner
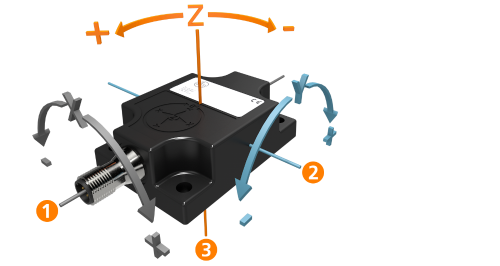
Vinkeldefinisjon med nullposisjon z-akse = gravitasjonsvektor
- y-akse «rulling» (langsgående) ⇒ vinkel x
- x-akse «stamping» (sidegående) ⇒ vinkel y
- z-akse «giring» (vertikal) ⇒ vinkel z