- Mobile Robots
- Localization
Uvijek na pravome putu: kako postići učinkovit protok roba pomoću mobilnih robota

Da bi mobilni roboti obavljali svoje zadatke što je moguće brže i točnije, u svakom trenutku moraju znati gdje su. To vrijedi i za putanje kretanja i prepoznavanje robe koju je potrebno utovariti. Oznakama s tehnologijom RFID ili kȏdovima 2D, primjerice, pružaju se potrebne informacije. Poput oznaka, oni mobilnim robotima pokazuju smjer kretanja, a oznake i kȏdovi na paletama ili spremnicima s robom upotrebljavaju se za prepoznavanje proizvoda.
Transparentnost u postupku praćenja i lociranja kroz dijalog o informacijama
U jednostavno digitaliziranom rješenju za praćenje i lociranje mobilni roboti ne samo da primaju i izvršavaju naloge. Neprekidno prijavljuju svoj položaj i šalju informacije na razinu IT-a o preuzetoj robi. Time se pomaže pri određivanju najboljeg mogućeg rasporeda flote i unapređuje upravljanje protokom materijala. Protok robe i razine zaliha moguće je pratiti centralizirano i transparentno. Vrijeme zastoja zbog nedostajućih ili pogrešno isporučenih dijelova izbjegava se.
Ukratko: upotrebom mobilnih robota povećavaju se učinkovitost unutarnje logistike i čitavog proizvodnog postrojenja kada su oni pametno integrirani u cjelokupno digitalizirano rješenje.
Lokalizacija i identifikacija za učinkovitu obradu narudžbi

Problem
Kȏdovi na podu hale koje mobilni roboti upotrebljavaju kao oznake mogu izblijediti ili spasti. Zbog toga je kȏdove teško čitati, a navigacija robota može postati nepouzdana, što dovodi do pogrešaka u navigaciji, smanjenja učinkovitosti mobilnih robota te utjecati na čitav sustav unutarnje logistike i produktivnost radnji u nižim fazama postupka.

Rješenje
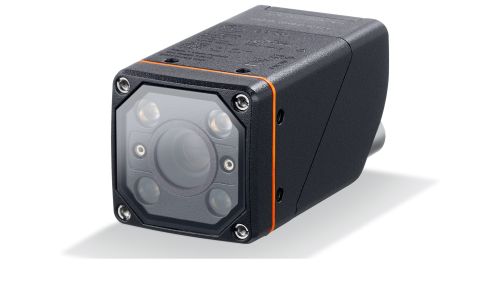
Zahvaljujući prilagodljivom vremenu izlaganja, čitačem kȏdova O2I moguće je prepoznati i pročitati čak i izblijedjele kȏdove. Navigacija robota ostaje pouzdana, a postupci unutarnje logistike i proizvodnje nastavljaju se odvijati nesmanjenom kvalitetom i brzinom.
Problem
Za pouzdano čitanje kȏdova na podu hale, mobilni roboti moraju raditi smanjenom brzinom. Time se smanjuje učinkovitost pojedinačne jedinice, a veličinu flote treba prilagoditi s tim u skladu da bi se postigla tražena metrika učinka.
Rješenje
Čitačem kȏdova O2I pouzdano se otkrivaju kȏdovi pri brzinama od 3,5 m/s. Time se povećava brzina pri kojoj se mobilni roboti mogu kretati preko kôdova kao oznaka. Radni učinak svake jedinice povećava se, a manja je flota dovoljna za postizanje tražene metrike radnog učinka.
Problem
Navigacija pomoću kôdova nepouzdana je zbog prevladavajućih uvjeta. Briga (održavanje, čišćenje) o oznakama oduzima previše vremena, što upotrebu mobilnih robota čini neekonomičnom.
Rješenje
Oznake s tehnologijom RFID mogu se ugraditi u tlo kao oznake. Tako ih se štiti od oštećenja, a površina tla je ravna. Antenama s tehnologijom RFID društva ifm te se oznake pouzdano čitaju, čime se omogućava stabilna navigacija mobilnih robota.

Automatski vođeno vozilo čita kôdove QR na podu
Prednosti određivanja položaja i prepoznavanja pomoću čitača kôdova i/ili tehnologije RFID
- Jednostavno stavljanje u rad
Bilo pomoću čitača kôdova ili antene s tehnologijom RFID: jednostavnim postavljanjem parametara putem besplatnog softvera (čitač kôdova) ili okruženja pretraživača (antena s tehnologijom RFID), vezom bez pogrešaka putem standardnog kabela ili jednostavnom mogućnošću lakog prijenosa zapisa o prethodno konfiguriranim podatcima skraćuje se vrijeme potrebno za stavljanje u rad, a prema tome i vrijeme proizvodnje po robotskoj jedinici. - Jednostavna komunikacija o podatcima sve do razine IT-a
I čitač kôdova i antena s tehnologijom RFID dostupni su sa sučeljem IO-Link. Otvorenom normom digitalne komunikacije promiče se nesmetan dijalog između senzora i razine IT-a i pojednostavljuje integracija mobilnih robota u cjelokupno digitalizirano rješenje za unutarnju logistiku.